大学の学びをひと足早く体験できる高大連携授業がスタートしました!
第1回目のテーマは、「PythonでDOBOTを動かそう ~環境構築とセッティング~」。九州栄養福祉大学 食環境データサイエンス学科の萩原勇人教授をお迎えし、本格的なアーム型ロボット「DOBOT」を使った実習がスタートしました。
今回は、普段の授業ではなかなか体験できない「ハードウェアの設置」と「パソコンの環境構築」にじっくり挑戦した生徒たちの様子をお届けします!
安全第一!ロボットを扱う基本ルール
まずは、精密でパワフルなロボットアームを安全に扱うための基本ルールを全員で確認しました。「動作中はアームの動く範囲に手を入れない」「トラブル時はすぐに教員に知らせる」など、安全に配慮しながら実習を進めました。
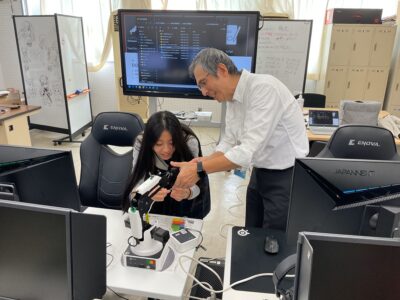
箱から出して組み立て!本格ハードウェアのセッティング
今回の見どころの一つが、DOBOTの開封とセッティングです! 箱からロボット本体を取り出し、ケーブルの配線や設置場所の確認などを自分たちの手で行いました。普段何気なく使っている機器を「ゼロから組み立てて準備する」作業に、生徒たちも興味津々でした。
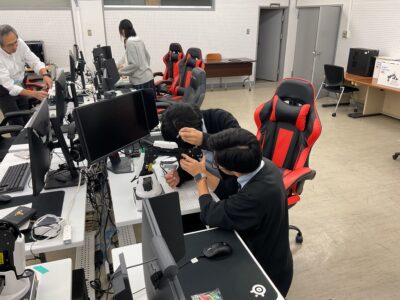
PCに直接インストール!本格エンジニア体験
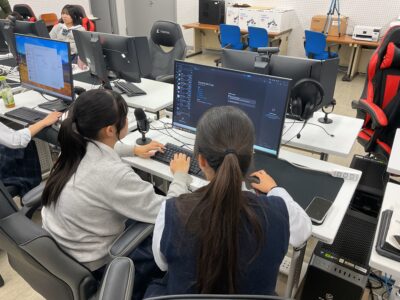
続いて、自分たちのパソコンでプログラミングができるように環境を整えました。 今回はWeb上のツールではなく、PCにPython、VS Code(コードを書くソフト)、そしてDOBOTを制御するソフトウェアを直接ローカルインストール!ハード面とソフト面の両方を自分たちで設定する、本格的なエンジニアのような貴重な機会となりました。
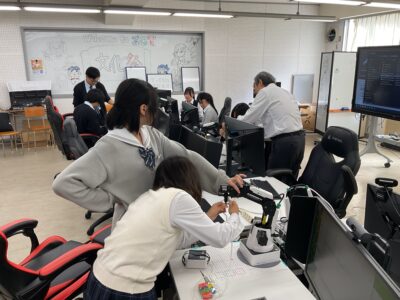
はじめてのプログラム「こんにちは、DOBOT!」
環境構築の締めくくりとして、プログラミングの第一歩に挑戦! VS Codeでファイルを作成し、print(“こんにちは、DOBOT!”) とコードを入力して実行しました。画面に自分が打ち込んだメッセージが無事に表示され、次回のロボット操作に向けた準備がバッチリ整いました!
まとめと次回へのワクワク
今回は本格的な準備編となりましたが、ハードウェアの設置からソフトウェアのインストールまでを自分の手で行ったことは、生徒たちにとって非常に大きくて貴重な学びとなりました。次回は、今回整えた環境を使って、いよいよDOBOTのロボットアームを実際に動かすプログラミング(ティーチングやPython制御)に挑戦します!